这篇论文到底在干什么?
先给你一个最直白的理解,读完这一段你就知道这篇论文为什么重要。
自动驾驶规划就是让车决定「接下来怎么开」。目前主流方法(如 UniAD、Plan-R1)都是为乘用车设计的——它们假设车很稳、不会翻。这个假设对轿车成立,但对重卡完全不成立。
重卡(尤其是满载的重卡)质心很高、质量极大,过弯时侧翻风险极高。一条在乘用车上完美无碰撞的轨迹,让重卡去开,可能直接翻车。
nuTruck 的核心贡献:它造了一个专门给重卡用的评测系统——包含一个高精度的重卡动力学模型(用来模拟重卡怎么动的)、一套侧翻风险指标(用来判断会不会翻)、以及一系列规划基线(用来对比不同方法的效果)。它证明了一个扎心的结论:规划层必须管动力学安全,下游控制器补救不了。
专业名词速查表(写给零基础读者)
读这篇之前,先花一分钟搞懂下面这些词。不用全记住,有个印象,看到时回头对照就行。
| 术语 | 全称 | 大白话解释 |
|---|---|---|
| DET | Distributed Electric-drive Truck | 分布式电驱重卡——每个轮子都有自己的电机,可以独立控制 |
| LTR | Load Transfer Ratio | 侧翻指标,衡量车左右两侧的载荷差异。0=稳,1=已翻 |
| NRS | Non-Rollover Score | 不翻车得分,从 LTR 算出来的 0-100 分值 |
| CLS | Closed-Loop Score | 闭环综合得分,衡量轨迹跟踪的好坏 |
| CLS-Safe | — | 把侧翻风险乘进 CLS,得到「安全加权」的闭环分 |
| iLQR | iterative Linear Quadratic Regulator | 一种轨迹跟踪控制器,负责让车沿着规划轨迹走 |
| iLQR+S | iLQR with Safety | 加了侧翻惩罚的 iLQR,会在跟踪时主动避开高风险动作 |
| 运动学模型 | Kinematic Model | 只考虑位置、速度、朝向,不考虑力的模型。对乘用车够用 |
| 动力学模型 | Dynamic Model | 考虑力、质量、加速度、侧倾等的模型。对重卡必须用 |
| Pacejka 魔术公式 | Magic Formula | 一种精确计算轮胎受力的数学公式,轮胎建模的黄金标准 |
| 阿克曼转向 | Ackermann Steering | 经典的四轮转向方式——前轮转向,后轮直行 |
| FRO | Front-Rear Opposite | 前后轮反向转向——前轮左转、后轮右转,减小转弯半径 |
| EPAR | — | 任务完成率,看规划器能不能成功到达终点 |
| 侧翻 | Rollover | 车在过弯时因离心力太大导致一侧车轮离地、车身翻转 |
论文信息
- 标题:nuTruck: Benchmarking Autonomous Driving Planning for Distributed Electric-drive Trucks
- 团队:清华大学车辆与运载学院 × KargoBot.AI(恺 databot)
- arXiv:2607.13704(2026 年 7 月,cs.RO)
- 关键词:分布式电驱重卡(DET)、闭环规划、侧翻风险、LTR、动力学安全
- 一句话总结:首个专门为分布式电驱重卡打造的规划训练 + 闭环评测基准——它把"侧翻风险"做成可量化指标,证明在重卡上"规划管避撞、控制器管防侧翻"的传统分工是会失效的。
问题:为什么乘用车的「好轨迹」会让重卡翻车
学习型规划器(learning-based planner)在乘用车上已经大杀四方,从 UniAD、SparseDrive 到 Plan-R1、CaRL,几乎清一色在 nuPlan、Bench2Drive 上刷榜。但论文一上来就抛出一个反直觉的现象:
一条在 nuPlan 上被 iLQR 精准跟踪、且完全无碰撞的轨迹,换到重卡上跟踪,却会因为转向半径过小 + 车速过高而侧翻风险爆表。
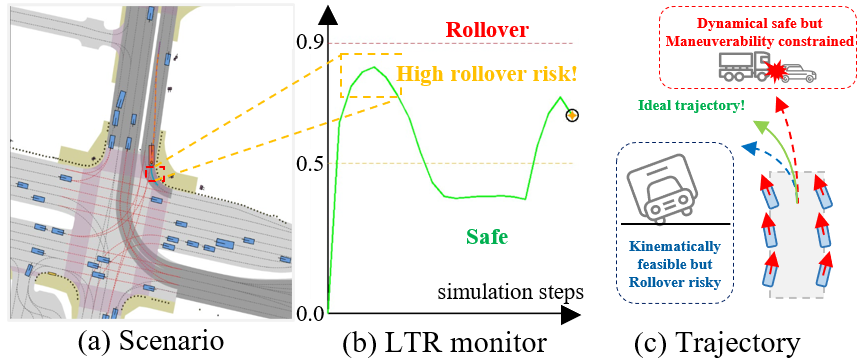 图2:同一无碰撞轨迹在 DET 上的跟踪效果。(a)运动学可执行但侧翻风险高;(b)侧翻风险可视化(颜色越红风险越高);(c)理想的 DET 轨迹应同时满足运动学可行性和动力学安全性。
重卡和乘用车到底差在哪
下面这张 SVG 图直观对比了两种车的物理差异:
看完这张图,你就能理解为什么「把乘用车的规划器直接套到重卡上」会出问题:
| 维度 | 乘用车 | 分布式电驱重卡 DET |
|---|---|---|
| 驱动方式 | 集中驱动(一个发动机带所有轮) | 6 个轮子独立驱动 + 独立转向 |
| 质心高度 | 0.5 - 0.6 m(低,稳) | 1.5 - 1.8 m(高,满载更夸张) |
| 侧翻风险 | 几乎不会翻 | 极易侧翻(质心高 + 载荷转移) |
| 动作空间 | 低维(油门/刹车/转向,2-4 维) | 12 维(6 轮各自扭矩 + 6 轮各自转角) |
| 轴数 | 2 轴(4 轮) | 3 轴(6 轮) |
质心高度是最关键的数字。0.5m 的质心意味着过弯时的侧倾力矩很小;1.8m 的质心意味着同样的过弯速度,侧倾力矩是乘用车的 3 倍以上。这就是 DET 极易侧翻的根本物理原因。
当前基准的两个空白
作者尖锐地指出当前评测体系的两大问题:
- 现有重卡数据集都只做开环:TruckScenes(2024)、TruckDrive(2026)虽然采集了卡车数据,但只能开环评测(给一张图、算一个指标,不需要真实闭环跑),且完全忽略车辆动力学;
- nuPlan/Waymax 只用运动学自行车模型——对乘用车够用,对 DET 则完全失真。
核心矛盾可以用论文里的一组数字讲透:
| 场景 | CLS(闭环得分) | 说明 |
|---|---|---|
| nuPlan 乘用车(运动学模型) | 96.24 | 完美跟踪,无碰撞 |
| nuTruck DET(动力学模型) | 77.55 | 同一轨迹,各种翻车 |
| nuTruck DET + iLQR+S(侧翻防护) | 74.36 | 控制器补救,但分数更低 |
因为规划阶段根本没考虑动力学安全,下游控制器再怎么补救也补不回来。
核心思想:把「动力学安全」写进评测
nuTruck 的设计哲学只有一句话:对于 DET,“无碰撞” ≠ “安全”,必须再加上"不侧翻"。为此它在三个层面做了系统性的基建工作。
1. 高保真非线性 DET 动力学模型
模型定义
论文实现了一个三轴六轮、每个轮子可独立驱动和独立转向的非线性动力学模型。这是整个基准的基石——没有它,所有仿真都是假的。
状态量(描述车当前状态的变量):
$$\mathbf{s} = [x, y, \psi, v_x, v_y, \dot{\psi}]^\top \in \mathbb{R}^6$$| 状态变量 | 含义 | 单位 |
|---|---|---|
| $x, y$ | 全局位置(世界坐标系下的坐标) | m |
| $\psi$ | 横摆角(车头朝向) | rad |
| $v_x$ | 纵向速度(车头方向的速度) | m/s |
| $v_y$ | 侧向速度(垂直于车头的速度) | m/s |
| $\dot{\psi}$ | 横摆角速度(车旋转的快慢) | rad/s |
控制量(模型可以调节的输入):
$$\mathbf{u} = [T_1, \dots, T_6, \delta_1, \dots, \delta_6]^\top \in \mathbb{R}^{12}$$| 控制变量 | 含义 | 数量 |
|---|---|---|
| $T_i$ | 第 $i$ 个车轮的驱动扭矩 | 6 个 |
| $\delta_i$ | 第 $i$ 个车轮的转向角 | 6 个 |
为什么是 12 维? 因为每个轮子都可以独立控制——前轮可以左转的同时后轮右转,左侧车轮可以正扭矩驱动的同时右侧车轮负扭矩制动。这就是 DET 和普通车辆的本质区别。
轮胎模型:Pacejka 魔术公式
每个车轮的受力由 Pacejka 魔术公式计算。这个公式是轮胎建模的黄金标准,名字叫"魔术"是因为它用一个简单的公式就能极其精确地拟合真实轮胎的复杂受力行为:
$$F_{x,i} = D_x \sin(C_x \arctan(B_x \kappa_i - E_x(B_x \kappa_i - \arctan(B_x \kappa_i))))$$$$F_{y,i} = D_y \sin(C_y \arctan(B_y \alpha_i - E_y(B_y \alpha_i - \arctan(B_y \alpha_i))))$$其中 $\kappa_i$ 为滑移率(车轮打滑的程度),$\alpha_i$ 为侧偏角(车轮指向和实际运动方向的夹角),$B,C,D,E$ 为 Pacejka 系数,由轮胎类型和垂直载荷 $F_{z,i}$ 插值得到。
对于零基础读者:你不需要理解这个公式的细节,只要知道两件事——(1) 它描述了轮胎在不同条件下能产生多大的抓地力;(2) 它是目前最准的轮胎模型,论文用它来保证仿真精度。
刚体动力学(整车运动方程)
整车三自由度(纵向、侧向、横摆)动力学:
$$m(\dot{v}_x - v_y \dot{\psi}) = \sum_{i=1}^6 F_{x,i} - \frac{1}{2} \rho C_d A v_x^2$$$$m(\dot{v}_y + v_x \dot{\psi}) = \sum_{i=1}^6 F_{y,i}$$$$I_z \ddot{\psi} = \sum_{i=1}^6 \left( l_{x,i} F_{y,i} \cos\delta_i - l_{x,i} F_{x,i} \sin\delta_i + \frac{w_i}{2} (F_{x,i}^{\text{right}} - F_{x,i}^{\text{left}}) \right)$$对于零基础读者:这三条公式分别描述:
- 第一式:车加速/减速(纵向)——所有轮的驱动力之和减去空气阻力
- 第二式:车侧滑(侧向)——所有轮的侧向力之和
- 第三式:车旋转(横摆)——每个轮的力乘以力臂,产生旋转力矩
其中 $m$ 为整车质量(满载可达 25 吨!),$I_z$ 为横摆转动惯量,$l_{x,i}$ 为第 $i$ 轮轴到质心的纵向距离,$w_i$ 为轴距,$\rho C_d A$ 为空气阻力系数。
动态垂直载荷转移——侧翻的核心原因
DET 侧翻风险的核心来源是加减速和过弯时的垂直载荷转移。各轮垂直载荷 $F_{z,i}$ 不再是静态的($mg/6$),而是由纵向和侧向加速度实时调制:
$$F_{z,i} = \underbrace{F_{z,i}^{\text{static}}}_{\text{静态分配}} + \underbrace{\Delta F_{z,i}^{\text{long}}}_{\text{纵向转移}(a_x)} + \underbrace{\Delta F_{z,i}^{\text{lat}}}_{\text{侧向转移}(a_y)}$$具体地,纵向加速度 $a_x = \dot{v}_x$ 导致前/后轴载荷转移,侧向加速度 $a_y = \dot{v}_y + v_x \dot{\psi}$ 导致左/右轮载荷转移:
$$\Delta F_{z,\text{front}}^{\text{long}} \approx -\frac{m h_{\text{CoG}}}{2L} a_x, \quad \Delta F_{z,\text{left}}^{\text{lat}} \approx -\frac{m h_{\text{CoG}}}{w} a_y$$其中 $h_{\text{CoG}}$ 为质心高度(满载 DET 可达 1.8m,远高于乘用车的 0.5-0.6m),$L$ 为轴距,$w$ 为轮距。
下面这张 SVG 图直观展示了侧翻的物理机理:
关键物理直觉:想象一辆重卡在过弯。离心力把车身往外推,但重力把它往下拉。当离心力产生的侧倾力矩大于重力产生的恢复力矩时,内侧车轮就会离地——这就是侧翻的开始。质心越高($h_{\text{CoG}}$ 越大),侧倾力矩越大,越容易翻。
模型保真度验证
论文用 124 段正弦激励测试,和工业级软件 TruckSim 对比:
| 对比项 | 误差 | 相当于 |
|---|---|---|
| 15s 位置 MAE | 0.25 m | 相对于重卡 10m+ 车长,可忽略 |
| 15s 速度 MAE | 0.08 m/s | 几乎和 TruckSim 一样准 |
| LTR MAE | 0.005 | 极低,侧翻风险评估可靠 |
关键优势:模型和 TruckSim 几乎一样准,但完全可微分、可在 PyTorch 训练循环中正反向传播——这意味着它可以直接嵌入到神经网络的训练中,作为可微分的仿真环境使用。
2. 新指标:NRS 与 CLS-Safe
有了 LTR 这个连续风险度量,作者设计了 Non-Rollover Score (NRS)——一个从 LTR 时序信号到 0-100 分值的映射函数:
$$\text{NRS} = \begin{cases} 0, & \max_t \text{LTR}(t) > s_{\max} \\[4pt] 100 \times \left(1 - \frac{1}{T}\sum_{t=1}^T \frac{\text{LTR}(t) - s_{\min}}{s_{\max} - s_{\min}}\right)^2, & s_{\min} < \max_t \text{LTR}(t) \leq s_{\max} \\[4pt] 100, & \max_t \text{LTR}(t) \leq s_{\min} \end{cases}$$其中 $s_{\max}=0.9$(临界侧翻阈值,超过则判 0 分),$s_{\min}=0.5$(安全阈值,低于则满分)。NRS 在 0.5-0.9 之间按二次函数衰减,惩罚那些"虽然没翻但接近翻"的轨迹。
LTR 和 NRS 的直观理解:
- LTR = 0:左右轮载荷完全相等,稳如泰山
- LTR = 0.5:一侧载荷是另一侧的 3 倍,开始有风险
- LTR = 0.9:一侧载荷是另一侧的 19 倍,极其危险
- LTR = 1.0:一侧车轮完全离地,已经翻车
再将 NRS 作为乘性因子与 nuPlan 的闭环分数复合:
$$\text{CLS-Safe} = \text{CLS} \times \left(\frac{\text{NRS}}{100}\right)^\alpha$$其中 $\alpha=0.5$ 控制 NRS 的惩罚强度。CLS-Safe 迫使规划器在"能到终点(EPAR)、不撞(CLS)、不翻(NRS)“三者间同时拿高分——一个指标的片面优化会被另外两个拉回来。
3. 一套覆盖规则/学习的基线
nuTruck 适配了两类三种规划基线:
| 类别 | 代表方法 | 输出维度 | 控制器 | 侧翻防护 |
|---|---|---|---|---|
| 规则型 | IDM、PDM-Closed | 轨迹 (2D) | iLQR / iLQR+S | 可选 |
| 学习型(轨迹) | Plan-R1(nuPlan SOTA) | 轨迹 (2D) | iLQR / iLQR+S | 可选 |
| 学习型(动作) | CaRL-A12 / A2 / A4 | 动作 (12D/2D/4D) | 无(直接控车) | 隐式 |
其中 CaRL 系列是动作型规划器:不输出轨迹,而是直接预测低层控制信号(扭矩+转角),绕过下游控制器。作者设计了四种 action pattern 来驯服 12 维高维动作空间:
| 模式 | 动作维度 | 自由度数 | 含义 |
|---|---|---|---|
| CaRL-A12 | $[T_{1-6}, \delta_{1-6}]$ | 12 | 全自由——各轮独立驱动转向,收敛困难 |
| CaRL-A4 | $[T_f, T_m, T_r, \delta_f]$ | 4 | 分组驱动——前三轴扭矩 + 前轮转角(阿克曼) |
| CaRL-A2-FRO | $[v, \dot{\psi}]$ | 2 | FRO (前后轮反向)——速度+横摆角速度,前后轮转角反向 |
| CaRL-A2-RWL | $[v, \dot{\psi}]$ | 2 | RWL (后轮锁止)——速度+横摆角速度,前中轮阿克曼转、后轮锁止 |
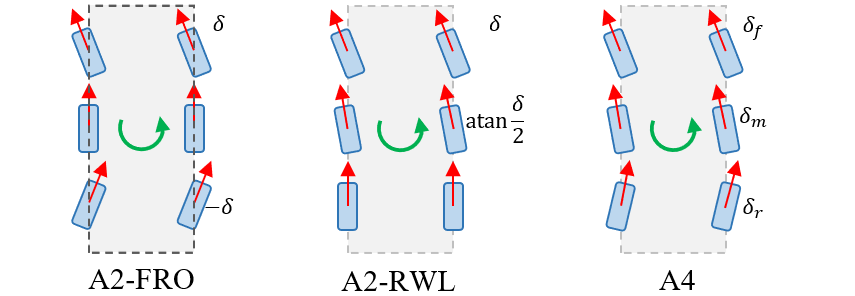 图3:CaRL 的动作先验设计。FRO 模式下前后轮转角反向,实现更小的转弯半径,适合 DET 的长轴距特性。
下面这张 SVG 图把四种 Action Pattern 的几何差异和性能对比画在一起:
FRO 的设计尤为巧妙:对于长轴距的 DET,阿克曼转向的转弯半径 $R_{\text{Ack}} = L / \tan\delta_f$ 会很大(因为轴距 L 太大)。但前后轮反向转向后 $R_{\text{FRO}} = L / (\tan\delta_f + \tan\delta_r)$ 显著减小——分母变大了,半径自然变小。这让重卡在城市窄路中也能灵活转弯。
4. 闭环仿真流程
nuTruck 的闭环仿真流程可概括为以下步骤:
- 场景初始化:从 nuPlan 训练集中读取场景状态(自车位置、周围 agent 轨迹、地图、交通灯)
- 规划器推理:基于当前观测,规划器输出轨迹 $\tau$ 或直接输出动作 $\mathbf{u}$
- 控制器跟踪(仅轨迹型):iLQR 或 iLQR+S 对 $\tau$ 进行模型预测控制,输出 $\mathbf{u}_{\text{track}}$
- DET 动力学推进:将 $\mathbf{u}$(或 $\mathbf{u}_{\text{track}}$)送入动力学模型 $\mathcal{F}_\theta$ 推进一个时间步 $\Delta t = 0.1\text{s}$,更新状态 $\mathbf{s}_{t+1}$
- 安全监测:在每个时间步记录 LTR 序列,最终计算 NRS 和 CLS-Safe
- 场景回滚:若发生碰撞或侧翻,终止该场景并记录失败原因
与 nuPlan 原版仿真相比,nuTruck 将运动学自行车模型替换为上述非线性 DET 动力学模型,新增了 LTR/NRS 安全监测环节。
实验分析:轨迹规划器在 DET 上「集体翻车」
与现有基准的对比
首先,nuTruck 与现有数据/仿真基准的定位差异清晰可见:
| 数据集/仿真器 | 年份 | 闭环 | 场景类型 | 车辆动力学 | DET | 侧翻评估 |
|---|---|---|---|---|---|---|
| nuScenes | 2020 | 否 | 真实-复杂 | 无 | 否 | 否 |
| TruckScenes | 2024 | 否 | 真实-复杂 | 无 | 否 | 否 |
| TruckDrive | 2026 | 否 | 真实-复杂 | 无 | 否 | 否 |
| nuPlan | 2021 | 是 | 真实-复杂 | 运动学模型 | 否 | 否 |
| Waymax | 2023 | 是 | 真实-复杂 | 运动学模型 | 否 | 否 |
| CARLA | 2017 | 是 | 仿真-中等 | 动力学模型 | 否 | 否 |
| TruckSim | — | 是 | 仿真-简单 | 高保真动力学 | 是 | 否 |
| nuTruck (ours) | 2026 | 是 | 真实-复杂 | 高保真DET动力学 | 是 | LTR/NRS |
nuTruck 是唯一同时满足“真实复杂场景 + 闭环仿真 + 高保真 DET 动力学 + 侧翻风险量化"四个条件的基准。
核心实验结果
论文核心实验结果揭示了三种规划范式在 DET 上的剧烈差异:
| 规划器 | 控制器 | EPAR | CLS | NRS | CLS-Safe |
|---|---|---|---|---|---|
| 规则型 | |||||
| IDM | iLQR | 86.34 | 72.30 | 92.02 | 85.05 |
| PDM-Closed | iLQR | 76.15 | 65.55 | 91.76 | 77.47 |
| 学习型(轨迹) | |||||
| Plan-R1 | iLQR | 88.43 | 78.49 | 9.84 | 8.76 |
| Plan-R1 | iLQR+S | 65.57 | 55.18 | 61.21 | 57.43 |
| 学习型(动作) | |||||
| CaRL-A12 | 无(直接控车) | 82.73 | 74.52 | 64.13 | 58.47 |
| CaRL-A4 | 无(直接控车) | 83.87 | 67.75 | 88.53 | 75.28 |
| CaRL-A2-FRO | 无(直接控车) | 86.48 | 76.93 | 97.67 | 77.36 |
| CaRL-A2-RWL | 无(直接控车) | 85.21 | 76.99 | 91.78 | 74.16 |
三条核心结论
下面这张 SVG 图把实验的核心发现可视化了出来:
结论一:轨迹型规划器在 DET 上侧翻风险极高。 Plan-R1 虽是 nuPlan SOTA,在 DET 上 EPAR(88.43)和 CLS(78.49)都不差,但 NRS 仅 9.84 / 100——几乎每跑必翻。根源在于 PDM-Closed 的横向偏移采样以及 Plan-R1 的 RL 训练阶段都基于运动学自行车模型,完全没有 DET 的动力学概念。跟踪这些轨迹时产生的大侧向加速度 $a_y$ 使 LTR 飙升,侧翻频发。
结论二:控制器补救治标不治本。 给 iLQR 添加侧翻惩罚(iLQR+S)后,Plan-R1 的 NRS 从 9.84 涨到 61.21——确实不翻那么多了。但代价是 EPAR 从 88.43 骤降到 65.57,CLS 从 78.49 降到 55.18。控制器为了避开侧翻,被迫偏离规划轨迹,在复杂场景(窄路转弯、密集车流)中频繁失败。
| 对比 | EPAR | CLS | NRS | CLS-Safe |
|---|---|---|---|---|
| Plan-R1 + iLQR(无防护) | 88.43 | 78.49 | 9.84 | 8.76 |
| Plan-R1 + iLQR+S(有防护) | 65.57 | 55.18 | 61.21 | 57.43 |
| 变化 | -22.86 | -23.31 | +51.37 | +48.67 |
安全的提升(NRS +51.37)是以任务完成度的断崖式下跌(EPAR -22.86)换来的——治标不治本。
结论三:动作型规划器反而最稳。 CaRL 系列直接预测低层动作,虽然没有任何显式的侧翻惩罚,但神经网络的平滑性偏置 + 奖励函数中的舒适性约束天然压制了 LTR。CaRL-A2-FRO 以 NRS=97.67 名列第一,CLS-Safe=77.36 也是全场最佳。FRO 模式通过前后轮反向转向显著减小转弯半径,使 CaRL-A2-FRO 在窄弯中既能顺利通过又不会侧翻。
扩展性分析
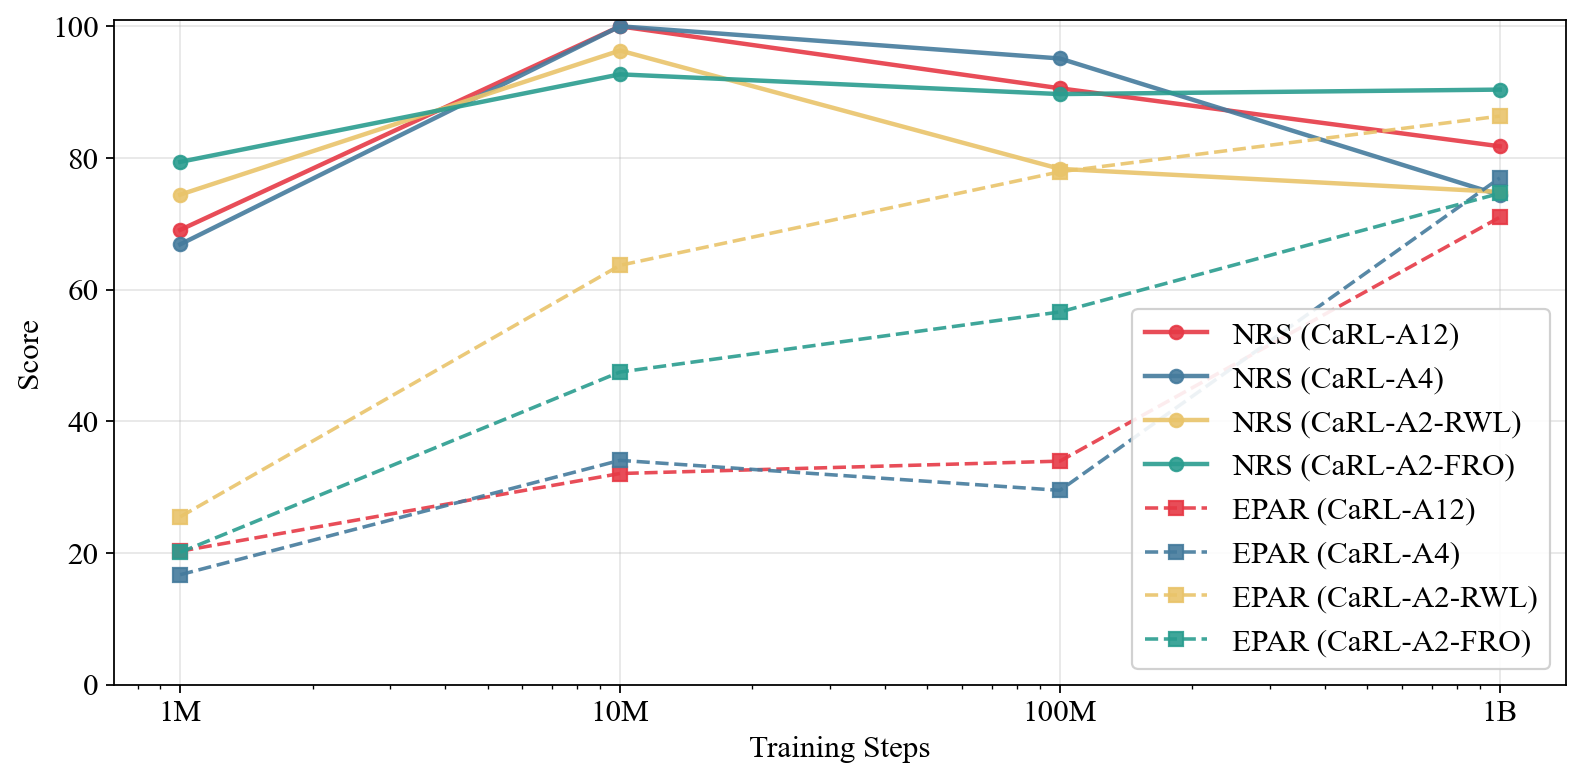 图4:CaRL 训练步数增大时的表现。EPAR 随训练持续提升,但后期 NRS 出现下降趋势,说明高速场景中侧翻风险增大。
随着训练步数从 100K 增加到 2500K,CaRL 的 EPAR 持续上升(路线完成度提高),但 NRS 在高训练量时出现轻微下降——原因是模型学会了更激进的驾驶策略(以更高速度过弯),侧向加速度随之增大。这组数据传递了一个关键信号:即使动作型规划器天然安全,在缺乏显式动力学安全奖励时,RL 仍会自发找到优化"效率"与牺牲"安全"的边界。 将 LTR/NRS 纳入 RL 的奖励设计,是下一步最自然的延伸。
个人思考:规划与控制的边界,该重新划了
1. 规划-控制的分层架构在 DET 上露出了致命破绽。 “感知—预测—规划—控制"这条几十年没动过的流水线,在重卡这个载体上被彻底证伪。乘用车质心低、几乎不可能侧翻,所以"规划管运动学可行、控制管动力学稳定"的分工天经地义;但 DET 高质心 + 分布式驱动,把这两件事硬生生焊在了一起。一条运动学上完美无碰撞的轨迹,在动力学上可能根本跑不了——这不是控制器的锅,是规划就该知道。这让我想起机器人领域的一个经典讨论:在高速、高惯性的系统中,规划和控制的分层必然会有交界处的漏洞。 nuTruck 的实验数据就是这份论断在自动驾驶领域的实证。
2. Action Pattern 是一个被低估的设计智慧。 12 维动作空间直接学为什么会崩?因为网络根本不知道"前轮左转时后轮该往哪打”。FRO/RWL 两种先验本质上是在把人类工程师对车辆动力学的理解,编码进动作空间的结构里,让网络在低维流形上搜索。这和机器人里的动作原语(motion primitive)、Diffusion-Planner 的轨迹先验是同一个思路:别让模型从零学起,给它一个合理的搜索骨架。 更值得玩味的是,CaRL-A2-FRO 只有 2 个自由度却能以 NRS=97.67 碾压 12 自由度的 A12(NRS=64.13)——动作空间设计比模型容量更重要。
3. 「安全」从二值指标变成连续指标,是评测范式的进步。 nuTruck 把"安全"从一个二值的"撞没撞"指标,扩展成了连续的"会不会翻"指标。LTR/NRS 的设计值得所有闭环基准借鉴:真正的安全不是非黑即白,而是有多远离危险边缘的渐变。乘用车时代大家不关心侧翻,是因为车太稳;一旦场景换成重卡、机器人、甚至人形,这种"动力学安全度量"就成了刚需。CLS-Safe = CLS x (NRS/100)^α 的复合形式也很有启发性——它把"碰撞安全"和"动力学安全"通过乘积融合,迫使规划器同时优化两个正交的维度。
4. 实验方法论上的一个亮点。 nuTruck 用 Plan-R1 + iLQR 和 Plan-R1 + iLQR+S 的对比,干净利落地分离了"规划器自身动力学意识"和"控制器补救能力"两个混淆因素。NRS 从 9.84 到 61.21 说明控制器能补救一部分,但 EPAR 从 88.43 掉到 65.57 说明补救有根本性的天花板。这个"割裂"实验的设计值得所有涉及"规划+控制"的论文效仿。
5. 几点展望。 其一,nuTruck 的场景是从 nuPlan 筛选的(把 DET 跑不过去的拥挤路段剔掉),虽然保证了运动学可行,但也意味着长尾的极端重卡场景(连续发卡弯、湿滑下坡)依然缺位。其二,动力学模型虽然对标 TruckSim,但真实的胎地附着、空气动力学、挂车铰接效应仍是简化。下一步如果能引入挂车列车的高维模型,这个基准的工程价值会再上一个台阶。其三,从 LTR/NRS 到端到端的"动力学安全感知规划"还有很长的路——理想情况下,规划器应该在训练阶段就能通过可微的动力学模型获得 LTR 的梯度,而不仅仅是在评测阶段计算分值。
作为一个"基础设施级"的工作,nuTruck 不炫技,但它补上的是学习型规划走向真实重卡部署的那块最关键的拼图——让模型学会:不撞只是底线,不翻才是合格。
📖 论文精读系列。本文基于 arXiv:2607.13704 撰写。