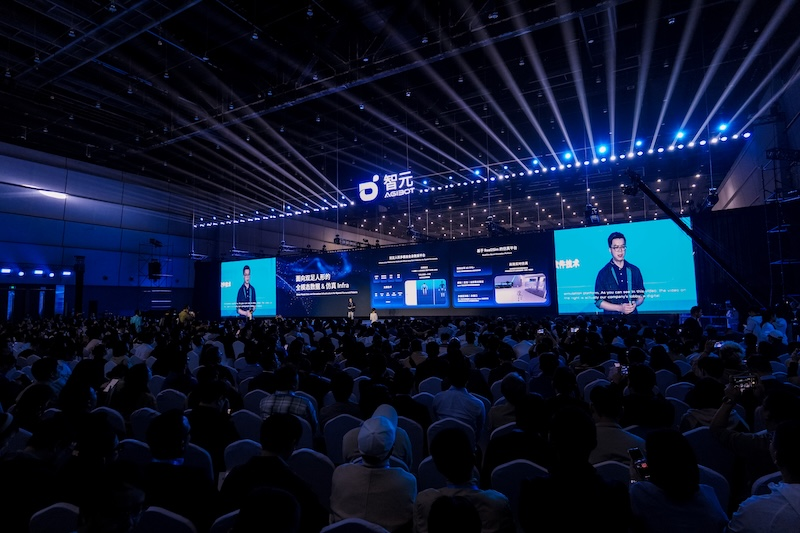
配图说明:本文收录 9 件媒体素材(/images/go3/):创新日全景、Worken 发布、AHA3 硬件、姚卯青数据飞轮讲解、GO-3 便利店任务演示 GIF、PR 通稿现场三连、GO-1 血缘 teaser——全部来自 PR Newswire 通稿 与 Robotics & Automation News 现场报道,逐图讲解。性质声明:GO-3 Preview 发布于发文当日(2026-10-29 创新日,上海),目前无 arXiv 论文/技术报告、无 GitHub/HF 仓库(智元计划 2026 年底开源 GO-3 Preview + Genie Master)——本文是基于官方通稿与权威行业报道的发布解读,数字均标注来源;榜单成绩为厂商活动宣称。同主题深读:RoboDojo 精读、具身仿真 Benchmark 全精读。
📰 一句话与五个关键词
一句话:GO-3 Preview = 智元第三代具身基座模型——用 WRAM 把「想、预测、做」装进一个模型,用全链路规模化(预训练→后训→部署后持续改进)把学习拉通机器人全生命周期,发布即宣称三榜第一。
| 关键词 | 含义 |
|---|---|
| WRAM(World Reasoning Action Model) | 统一「推理-预测-动作」框架:预判动作后果、适应环境变化、泛化到未学任务序列 |
| Physical Intelligence Scaling | 预训练 + 后训练 + 部署后持续改进的全链路规模化学习 |
| Genie Evolver | 分布式混合后训系统:真机 + 物理仿真 + 世界模型三源环境 |
| ~90% 人本第一视角 | 预训练数据构成(技术媒体解读口径);人观→机动作的迁移是核心难点 |
| Genie Master(年底开源) | 具身 Agent 框架:真实作业中组织长程任务、沉淀现场经验;宣称首次真机验证 Physical RSI(递归自进化) |
🧭 发布全景:不止一个模型
2026-10-29 智元创新日(上海)的完整菜单——GO-3 Preview 只是其中一块:
| 发布 | 是什么 |
|---|---|
| Worken(彭志辉/稚晖君发布) | Work+Token:有效智能工作小时 = 活跃机器人数 × 自主工作时长 × 产出效率比——从「卖了多少台」转向「干了多少活」 |
| AHA3 硬件平台 | 第三代人形硬件架构、首个商用「三智一体」平台:电机驱动/集成算力/Wi-Fi 6+5G/联合液冷/IP67 关节;灵巧手家族 OmniHand 3 Lite/3/Ultra + OmniPicker 3 触觉夹爪 |
| AGILE 运动智能 | 多模态端到端运动基础模型 + 生成式运动控制 + 新增自进化 Agent 能力——从「运动控制」走向「空间移动智能」 |
| GO-3 Preview | 本篇主角(见下文) |
| WITA-Omni 1.0 | 全模态交互基座:视觉+语音+实时对话+表情+动作;全双工;宣称 Daily-Omni 等交互榜第一 |
| G2 Max | 重载工业机器人:21 自由度、双臂 40kg、工作高度 0.1–2.5m、力控+全向移动 |
| Link-U OS 1.0 | 宣称行业首个具身智能专用 OS;捐赠给开放原子基金会,2026 年底全面开源 |
| MEgo 手套 / Genie Sim 3.0 / AGIBOT WORLD 2026 | 触觉数据采集手套(Air/Ultra)、仿真、数据生态扩充 |
| 开源承诺 | 36氪/网易:姚卯青宣布 2026 年底全面开源 GO-3 Preview 与 Genie Master |
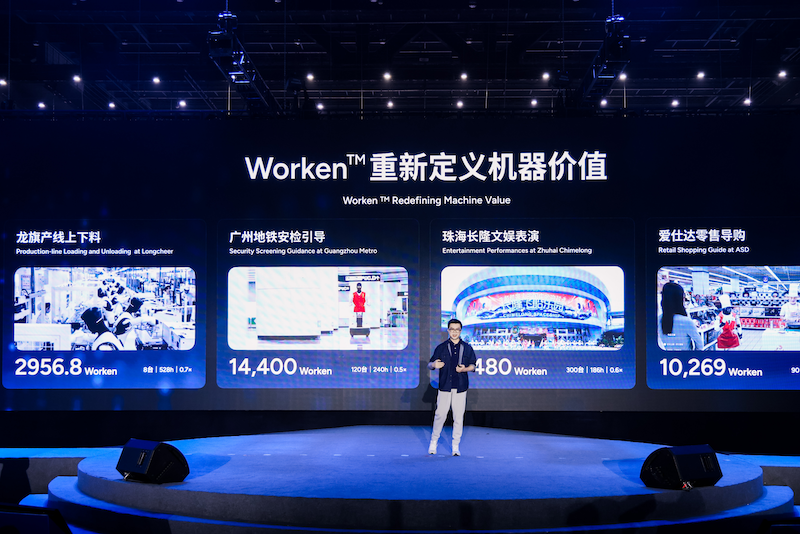
(Worken 发布现场。公式三因子回应的是「2 万台下线(2026-09 宣布)之后,机器人到底干了多少活」之问——与 RoboDojo 的「过程分」、RoboCurve 的真机审计同属「从分数到工时」的度量转向。)
🧬 GO 家族三代:从 ViLLA 到 WRAM
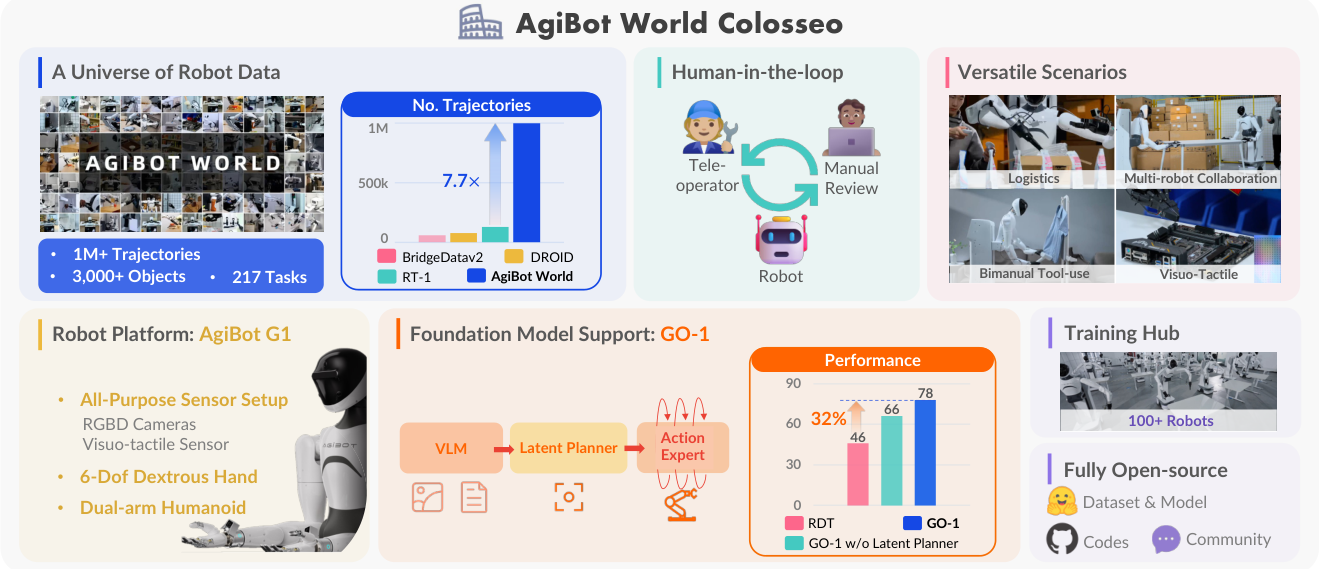
- GO-1(2025-03):ViLLA(Vision-Language-Latent-Action)——VLM(互联网规模异构数据)+ MoE(Latent Planner 学跨本体/人操作的通用动作理解 + Action Expert 吃 100 万+真实演示做高频灵巧操作);载于 AgiBot World Colosseo(arXiv 2503.06669,IROS 2025 最佳论文入围、IEEE TRO 2026):1M+ 轨迹 / 217 任务 / 100+ 同构机器人采集,数据集与模型全开源(GitHub OpenDriveLab/AgiBot-World、HF
agibot-world/GO-1,InternVL2.5-2B 底座)——上图即该论文 teaser(数据平台+GO-1+开源生态一图流); - GO-2(2025):主打「动作链思维(action chain of thought)」——在 GO-1 的潜规划上把动作推理显式成链(公开技术细节少于 GO-1,本文从简);
- GO-3 Preview(2026-10):全链路规模化——不再只是「预训练更强」,而是把部署后的真实作业反馈接回训练环(WRAM + Genie Evolver + Genie Master),宣称零/少样本、数百任务开箱、跨本体操作。
三代一句话:GO-1 解决「怎么吃异构数据」(ViLLA 潜动作);GO-2 解决「怎么想动作」(动作链思维);GO-3 Preview 解决「怎么让部署反过来训练模型」(全链路规模化 + Physical RSI)。
🔬 技术要点解读(基于官方口径 + 技术媒体拆解)
- WRAM 三件事统一:世界模型负责预测(动作会把场景带向何种状态)——这是与 GO-2「只推理动作链」的代差;推理与动作在统一框架里互相条件化。官方叙事:预判后果 → 适应变化 → 越出已学序列;
- 数据结构:预训练约 90% 人本第一视角视频(HTX/marsbit 解读)——把「人怎么干活」的观察大规模灌入,再解决人观→机动作的对齐(智元既有的潜动作/跨本体路线的延续);机器人真机数据与 MEgo 触觉数据作为接地层;
- Genie Evolver 混合后训:真机 + 物理仿真 + 世界模型三源环境的分布式后训系统——与站内 具身 RL 调研里「离线-仿真-真机三级火箭」同构,但智元把它产品化成持续运行的基础设施;
- Physical RSI(递归自进化):Genie Master 在真实作业中组织长程任务并沉淀经验——宣称首次在真实场景验证具身递归自进化(软件工程 RSI 的机器人版:部署→反思→更新→再部署);配套案例:桌面冰壶任务在真机+世界模型中练习数小时后,胜率超过普通人类玩家;
- 少样本与跨本体:LEGO 组装演示——少量演示微调后完成抓取-对准-插入-连续组装(Agent 编排);并展示跨本体操纵能力(细节待技术报告)。
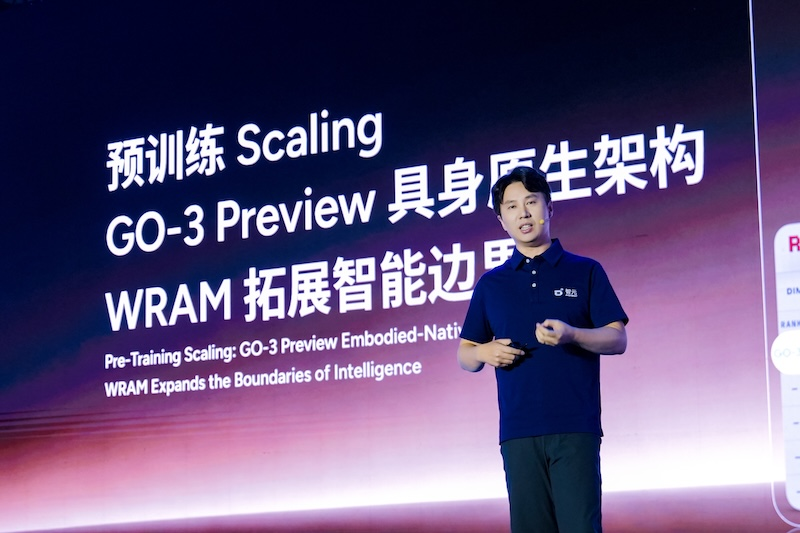
(姚卯青(具身业务体系总裁)讲解学习飞轮:数据采集(MEgo 触觉手套)→ 模型(GO-3)→ 机器人(AHA3/G2 系)→ 场景(工厂/商超/轨交/文旅)→ 部署反馈回流——这就是「全链路规模化」的组织形态。)
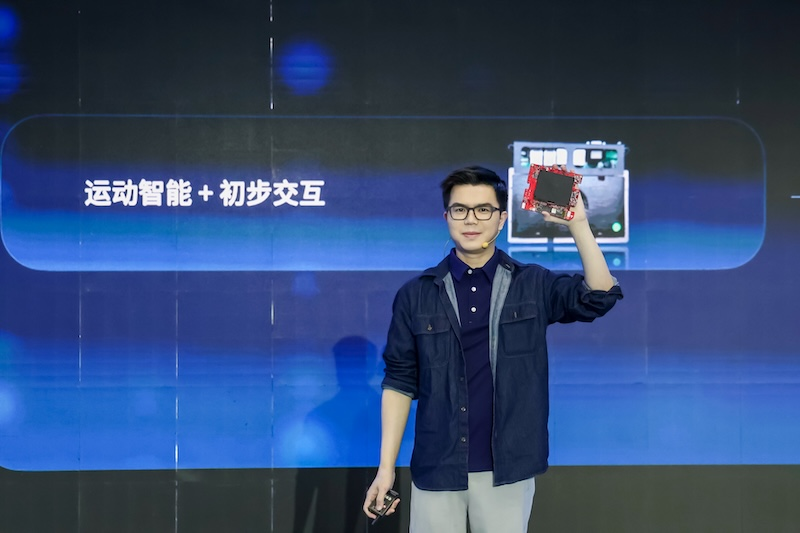
(AHA3 硬件组件特写:三智一体的物理底座——模型再强也要落在电机、算力、散热、防护等级上;GO-3 Preview 的部署故事与 AHA3/G2 Max 绑定宣讲。)
🏆 榜单宣称:三榜第一(活动口径,务必带日期)
| 榜单 | 宣称成绩 | 口径注意 |
|---|---|---|
| RoboDojo | 任务成功率与过程分双第一 | 「过程分」= progress score;与站内 RoboDojo 精读 的 score/SR 双指标一致——但本解读未能核对具体数字与快照日期,榜单持续更新(7 月论文快照最佳仅 8.8% SR,10 月 agent 系已到 40%+ 区间),引用请等官方榜单条目 |
| RoboTwin | 总分第一 | 指 RoboTwin 2.0 榜(Full/C2R 轨道见 Benchmark 全精读 第 09 章) |
| RoboColiseum | 总分第一 | 新一代竞技型评测(本站尚未收录专文,后补) |
读榜纪律:以上均为发布会宣称——无技术报告数字表、无第三方核验链接;与 OpenWAM-α 精读里「全基线同框柱图」式的披露标准差距明显,采信前建议等待榜单页面更新或开源后复测。
🖼️ 图集与演示
演示:GO-3 便利店任务(官方演示 GIF,50 帧)
发布日报道转载的官方演示:机器人在便利店场景中执行 GO-3 Preview 驱动的任务(推理-预测-动作闭环)。配套背景:智元宣布将在上海便利店开展24 小时连续作业直播(应对异常与持续进化)——便利店成为「Physical Intelligence Scaling」的公开考场。
现场三连(PR 通稿图)
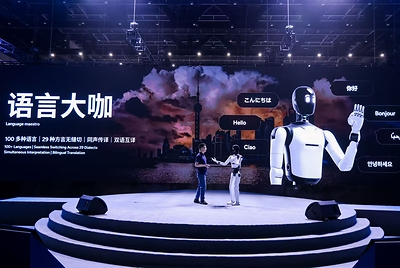
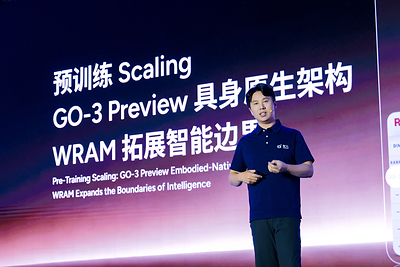
主论坛与产品展示现场:Worken 概念发布、AHA3/G2 Max 硬件、真实部署案例(龙旗智造平板产线、半导体封测、CNC 上下料、广州地铁、长隆文旅导览问答等——通稿点名的场景清单)。
🧩 生态与开源时间线
| 时间 | 事项 |
|---|---|
| 2026-10-29 | 创新日发布 GO-3 Preview / Worken / AHA3 / WITA-Omni 1.0 / G2 Max / Link-U OS 1.0 |
| 近期 | 上海便利店 24h 直播(连续作业+异常应对+持续进化验证) |
| 2026 年底 | GO-3 Preview + Genie Master 全面开源(姚卯青,36氪/网易);Link-U OS 全面开源并已捐赠开放原子基金会 |
| 生态规模 | 255 高校、511 企业、8 万+ 开发者(通稿口径) |
💡 评析:三个看点,三条待验证
三个看点
- 「全链路」是产品化的 scaling law:预训练 scaling(GO-1 数据)→ 后训 scaling(Genie Evolver 三源环境)→ 部署 scaling(现场反馈回流 + Physical RSI)——把 RL/自进化调研里的「从经验学习」(π*0.6 RECAP、FIND)做成了公司级流水线;
- 度量自觉:Worken 把「机器人生产力」定义成可审计公式(活跃数×自主时长×产出效率比)——与 RoboDojo 过程分、RoboCurve 真机审计同属行业「从演示视频走向可核验工时」的共识运动;
- 开源承诺分量足:若年底兑现「GO-3 Preview + Genie Master 双开源」,将是继 GO-1(Colosseo)之后具身基座开源的又一记重锤——开源时间表本身已是公开承诺。
三条待验证
- 无技术报告:WRAM 架构细节、数据配比、Genie Evolver 的算法内核全部待论文/开源——目前只能按通稿与媒体拆解读;
- 榜单宣称待核:三榜第一无数字表与快照日期;RoboDojo 类榜单「周更」环境下,宣称与条目之间常有时间差;
- Preview 的含义:顾名思义是预览版——能力边界、失败模式、与 GO-2 的量化对比都未披露,冰壶胜过「普通人类玩家」的实验设计(人数/局数/让子)也未公开。
❓ 自测 Q&A
Q1:WRAM 和别家「世界模型+VLA」差在哪?
公开口径上 WRAM 强调推理-预测-动作在一个框架内互相条件化,且服务的是部署后持续改进的闭环(Genie Evolver/Genie Master),而不是单点的视频预测或动作生成——具体差异待技术报告。
Q2:为什么预训练 90% 是人本视频?
人第一视角视频在「干活过程」上几乎无限且便宜;难题在把人的观察对齐到机器人的动作空间——这正是 GO-1 潜动作(ViLLA)路线的延伸,GO-3 叠加 WRAM 的预测能力做迁移桥梁。
Q3:Physical RSI 是什么?
Recursive Self-Improvement 的具身版:机器人在真实作业中把经验沉淀回模型/Agent 框架,形成「越用越强」的循环——智元宣称 Genie Master 完成首次真机场景验证;细节与安全边界待开源后检验。
Q4:Worken 和 RoboDojo 的过程分什么关系?
RoboDojo 过程分量「单次任务内的完成度」;Worken 量「整个机队的累计有效产出」——前者是考试分,后者是工资条;两者共同指向「别只看发布会演示」。
Q5:现在能用上 GO-3 Preview 吗?
不能直接下载(无 HF/GitHub);智元自家部署(便利店直播、工厂产线)先行;2026 年底开源承诺兑现后可复测——届时本篇将按开源版更新。
Q6:和站内其他具身基座精读怎么串读?
血统读 GO-1(Colosseo,开源);RL 路线读 π*0.6/具身 RL 调研;榜单语境读 RoboDojo 与 Benchmark 全精读。
📊 图集总索引(9 件)
| 图 | 内容 | 来源 |
|---|---|---|
| 全景(头图) | 创新日现场全景 | RAN 报道 |
| Worken 发布 | 稚晖君发布 Worken | RAN 报道 |
| 飞轮讲解 | 姚卯青数据-模型-机器人-场景闭环 | RAN 报道 |
| AHA3 硬件 | 硬件组件展示 | RAN 报道 |
| 便利店 GIF | GO-3 Preview 任务演示(50 帧) | RAN 转载官方 |
| 现场 1–3 | 主论坛/展示/案例 | PR 通稿 |
| GO-1 teaser | 血缘论文(Colosseo)总览图 | arXiv 2503.06669 |
📚 资源与延伸
- 原始信源:PR Newswire 通稿 · RAN 现场报道 · 36氪 开源快讯 · HTX/marsbit 技术解读
- GO-1 血缘(已开源):AgiBot World Colosseo arXiv 2503.06669 · GitHub OpenDriveLab/AgiBot-World · HF GO-1
- 榜单语境:RoboDojo 精读 · 具身仿真 Benchmark 全精读 · RoboTwin 2.0 章节
- RL 语境:π*0.6 精读 · 具身智能强化学习调研精读